Loading...
Searching...
No Matches
VLCB::CAN2515 Class Reference
Transport implementation for the MCP2515/25625 CAN controllers. More...
#include <CAN2515.h>
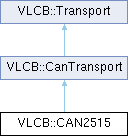
Inheritance diagram for VLCB::CAN2515:
Public Member Functions | |
| CAN2515 () | |
| constructor | |
| bool | begin (bool poll=false, SPIClass &spi=SPI) |
| virtual bool | available () override |
| check for unprocessed messages in the buffer | |
| virtual CANFrame | getNextCanFrame () override |
| virtual bool | sendCanFrame (CANFrame *frame) override |
| send a VLCB message | |
| virtual void | reset () override |
| reset the MCP2515 transceiver | |
| virtual byte | getHardwareType () override |
| void | setNumBuffers (byte num_rx_buffers, byte num_tx_buffers=0) |
| void | printStatus () |
| display the CAN bus status instrumentation | |
| void | setOscFreq (unsigned long freq) |
| void | setPins (byte cs_pin, byte int_pin) |
| set the CS and interrupt pins - option to override defaults | |
| virtual unsigned int | receiveCounter () override |
| virtual unsigned int | transmitCounter () override |
| virtual unsigned int | receiveErrorCounter () override |
| virtual unsigned int | transmitErrorCounter () override |
| virtual unsigned int | receiveBufferSize () override |
| virtual unsigned int | transmitBufferSize () override |
| virtual unsigned int | receiveBufferUsage () override |
| virtual unsigned int | transmitBufferUsage () override |
| virtual unsigned int | receiveBufferPeak () override |
| virtual unsigned int | transmitBufferPeak () override |
| virtual unsigned int | errorStatus () override |
Detailed Description
Transport implementation for the MCP2515/25625 CAN controllers.
Constructor & Destructor Documentation
◆ CAN2515()
| VLCB::CAN2515::CAN2515 | ( | ) |
constructor
Member Function Documentation
◆ begin()
| bool VLCB::CAN2515::begin | ( | bool | poll = false, |
| SPIClass & | spi = SPI ) |
initialise the CAN controller and buffers, and attach the ISR default poll arg is set to false, so as not to break existing code
◆ available()
|
overridevirtual |
check for unprocessed messages in the buffer
Implements VLCB::CanTransport.
◆ getNextCanFrame()
|
overridevirtual |
get next unprocessed message from the buffer must call available first to ensure there is something to get
Implements VLCB::CanTransport.
◆ sendCanFrame()
|
overridevirtual |
send a VLCB message
Implements VLCB::CanTransport.
◆ reset()
|
overridevirtual |
reset the MCP2515 transceiver
Implements VLCB::Transport.
◆ getHardwareType()
|
inlineoverridevirtual |
Get the hardware type of the concrete transport class.
Reimplemented from VLCB::CanTransport.
◆ setNumBuffers()
| void VLCB::CAN2515::setNumBuffers | ( | byte | num_rx_buffers, |
| byte | num_tx_buffers = 0 ) |
set the number of CAN frame receive buffers this can be tuned according to bus load and available memory
◆ printStatus()
| void VLCB::CAN2515::printStatus | ( | ) |
display the CAN bus status instrumentation
◆ setOscFreq()
| void VLCB::CAN2515::setOscFreq | ( | unsigned long | freq | ) |
set the MCP2515 crystal frequency default is 16MHz but some modules have an 8MHz crystal
◆ setPins()
| void VLCB::CAN2515::setPins | ( | byte | cs_pin, |
| byte | int_pin ) |
set the CS and interrupt pins - option to override defaults
◆ receiveCounter()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ transmitCounter()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ receiveErrorCounter()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ transmitErrorCounter()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ receiveBufferSize()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ transmitBufferSize()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ receiveBufferUsage()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ transmitBufferUsage()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ receiveBufferPeak()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ transmitBufferPeak()
|
inlineoverridevirtual |
Implements VLCB::Transport.
◆ errorStatus()
|
inlineoverridevirtual |
Implements VLCB::Transport.
The documentation for this class was generated from the following files: